全国服务热线:
400-699-0825
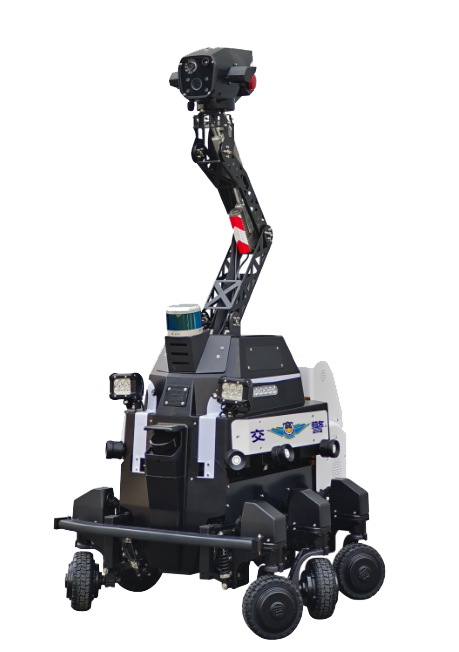
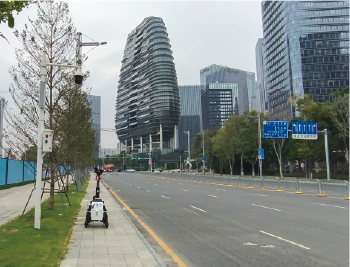
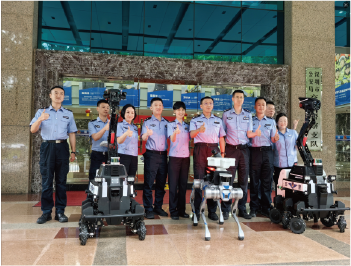
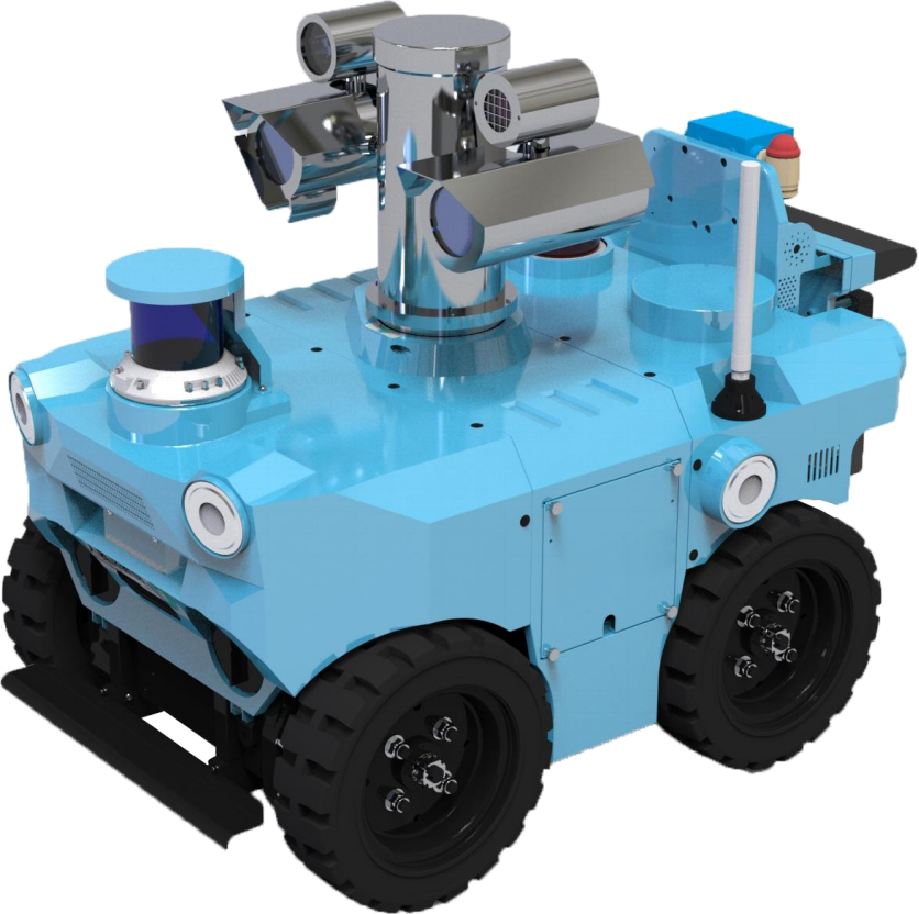
交通安全巡查劝导机器人
■ 解放人力,无人值守
■ 自主巡检,智能识别
■ AI对话,高效劝离
■ 柔性执法,避免冲突
■ 不知疲倦,降本增效
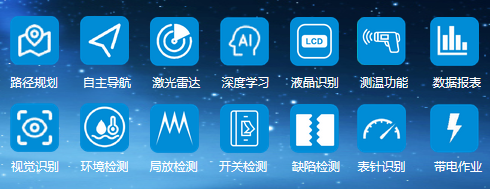
■ 多种算法,一机多用
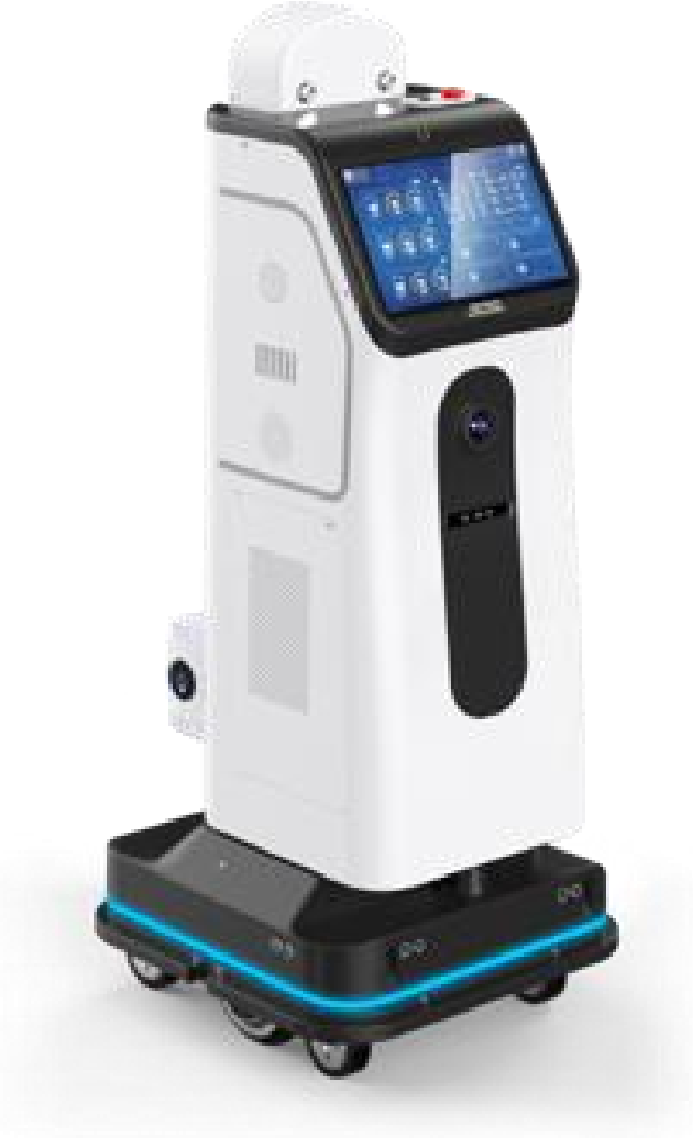
室内轮式巡检机器人
■ 解放人力,无人值守 ■ 平台联动 ,降本增效
■ 高效巡检,保质保量 ■ 统计分析 ,运行报告
■ 应急响应,远程控制 ■ 多种模式 ,一机多用
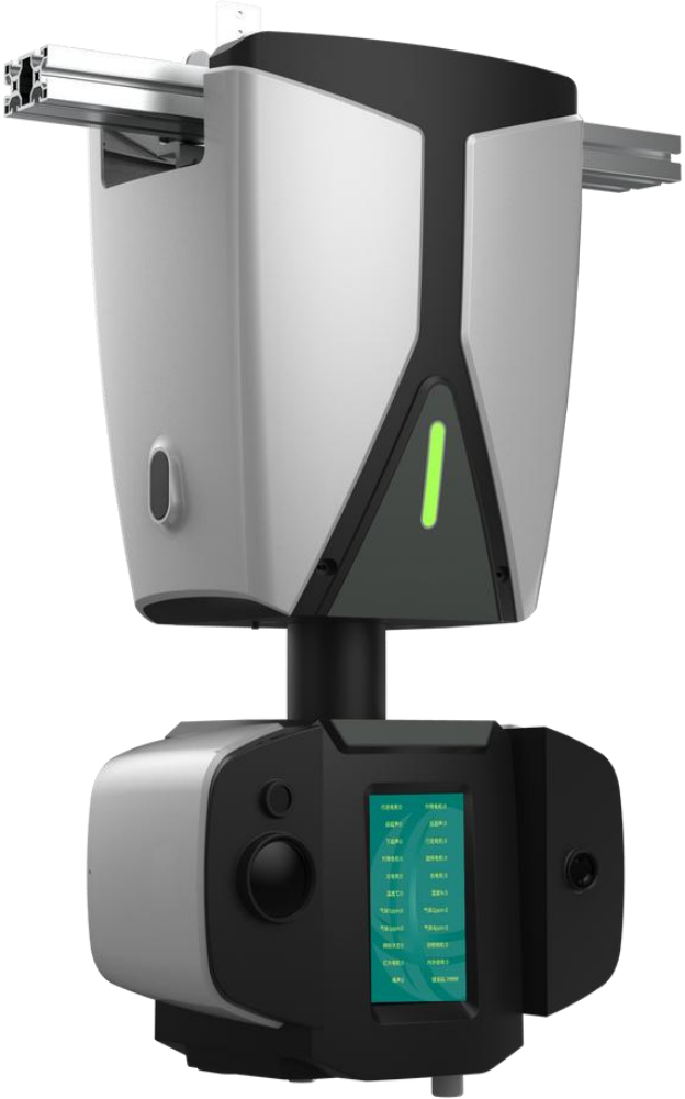
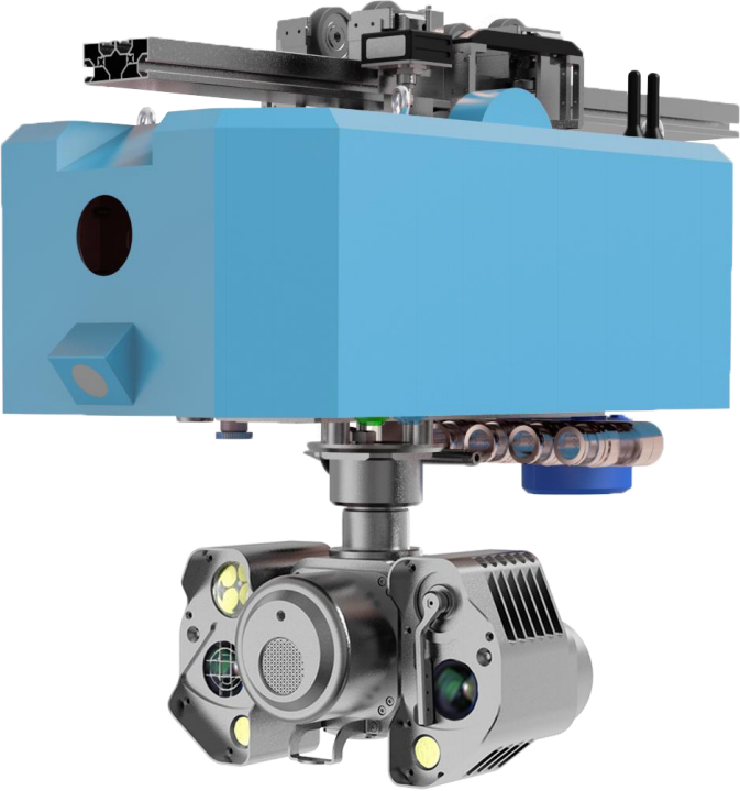
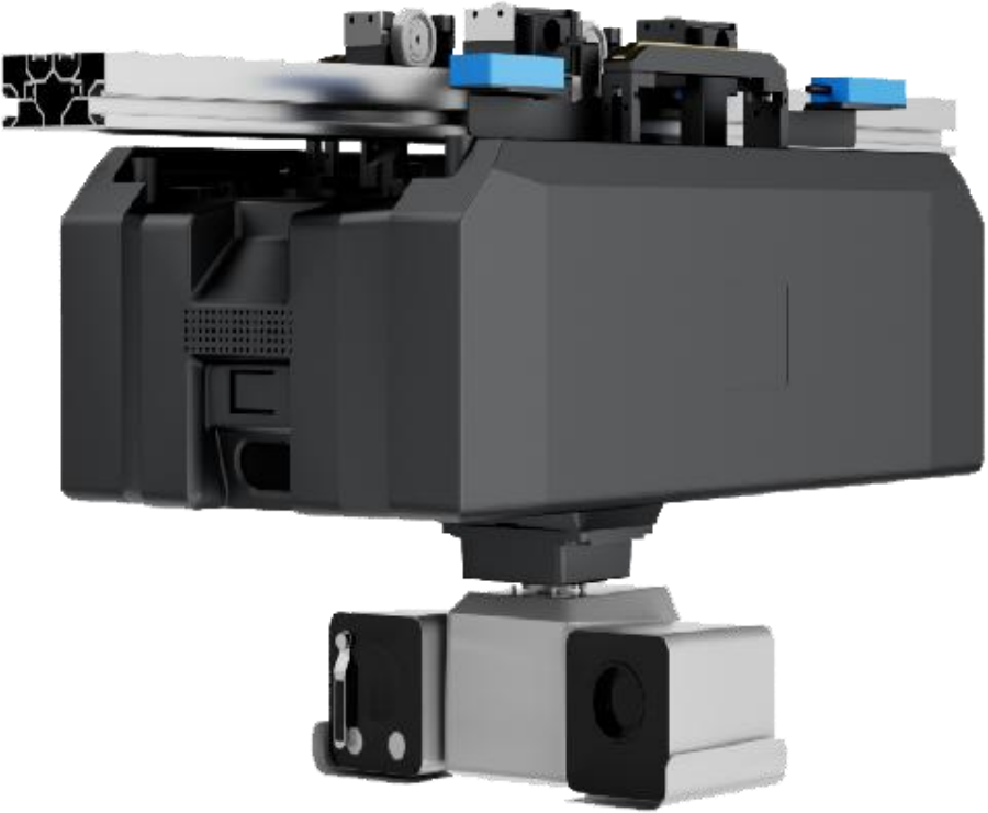
室内轨道式巡检机器人
■ 滑触线供电7*24小时不间断供电, 巡检频率巡检效率提高。
■ 可远程控制 ,实现无死角监控。
■ 双向通话 ,可实现远程技术指导
■ 智能识别 ,生成电子报表 ,提高 智能化和信息化程度。
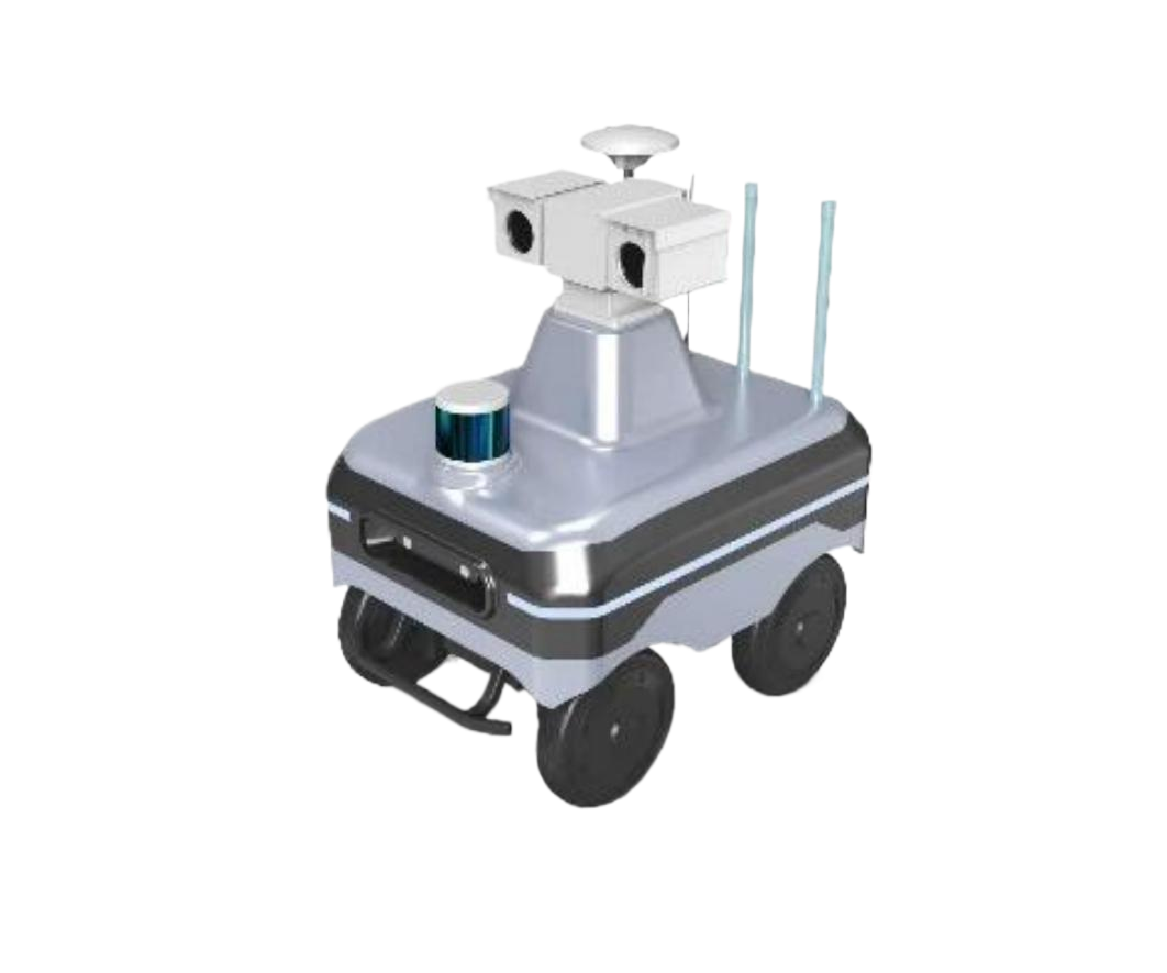
■ 24小时室外无人值守 ■ 远程控制管理
■ 3D激光雷达、 IP55、4轮驱动 ■ 3D激光雷达、 IP55、4轮驱动
■ 表计读取、红外测温 ■ 3D激光雷达、 IP55、4轮驱动
室外轮式巡检机器人
防爆轮式巡检机器人
■ A I分析智能识别
■ 四轮独立驱动方式 ,动力充足
■ EX d e mb II B T4 Gb防爆 等级认证
■ 装配声光报警、语音对讲、气 体检测、拾音器等多种防爆设备
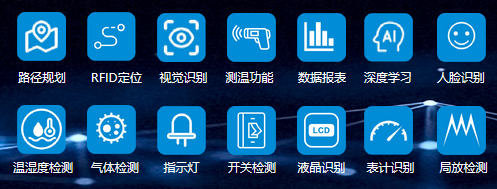
视觉识别 环境检测 IP65 开关检测 缺陷检测 表针识别 自动充电
防爆轨道式巡检机器人
■ IP65防护等级
■ EX d e mb II B T4 Gb防爆等 级认证
■ 分布式充电桩、清洁仓可根 据用户需要选装多个
■ 支持有害气体检测、开关状态 识别 ,表计识别、红外测温等
室外轨道式巡检机器人
■ 分布式接触充电
■ 高精度热成像测温 ,实时监控目标 温度。
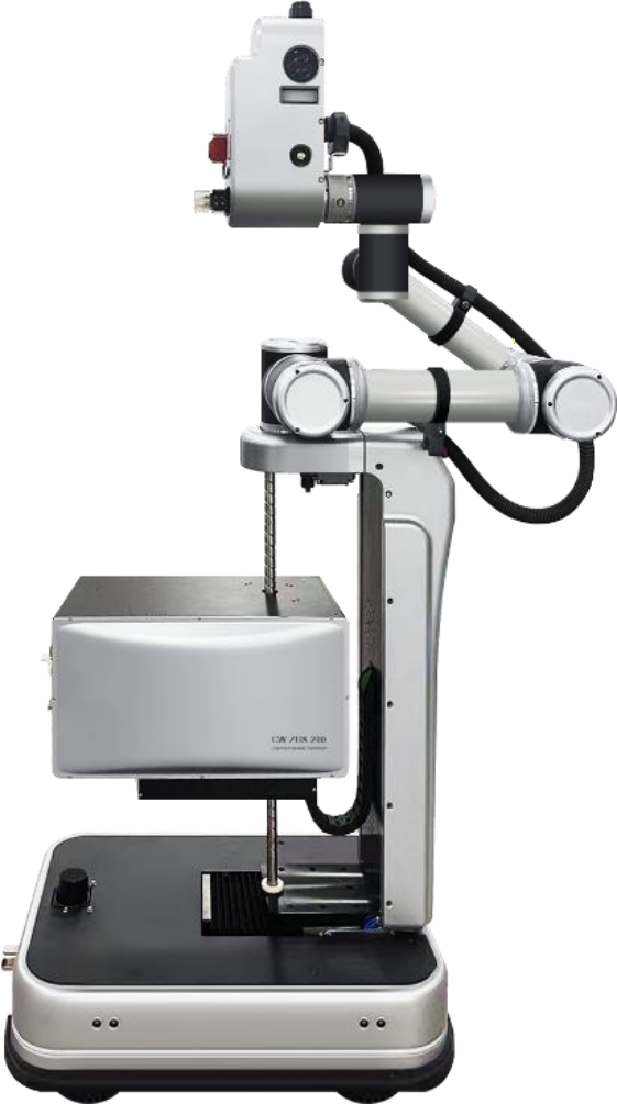
开关柜带电操作机器人
■ 无人值守带电作业 ■ 远程控制管理
■ 设备巡检、局放检测 ■ 故障告警、运行报告
■ 倒闸操作、紧急分合闸 ■ 自定义告警管理配置
倾尽全力打造了自己的硬件研发设计团队与生产制造队 伍。依托在巡检机器人行业的深厚经验 ,已建立起从机器人 内外部结构设计到核心电路设计,从零部件组装至整机批量 生产的完整软硬件设计制造产业链。超维始终致力于产品设 计的卓越追求,同时精准掌握量产环节的关键工艺 ,确保机器人从样机到量产的精准转化 ,为客户提供高品质产品。
自主设计与制造
研发的深度学习视觉识别技术 ,运用卷积神经网络 (CNN)等前沿结构 ,精准提取图像特征 ,通过全连接层 实现高效分类与检测。深度学习模型在海量图像数据的训 练下 , 自主学习到各类图像特征与模式 ,展现出强大的学 习能力。 目前采用的深度学习模型诸如HRNet、 RepVGG、 LLM等均被业界认可。通过云边协同部署策略 ,实现项目 的快速部署 ,在实际运用中准确率超过96%。
自主研发的基于深度学习的视觉识别技术
自主研发了“智能工业联合巡检平台” ,支持统一管控,机器人、摄像头和传感器。该系统能够综合处理多台异构设 备上传的图片、视频和音频数据 ,实现多设备联合巡检 ,为 用户提供更全面的巡检报告和分析结果。
自主研发的智能工业联合巡检平台
研发的无轨导航技术汇聚了激光雷达、 RTK、光纤IMU、 深度双目相机以及轮式里程计等多种尖端冗余传感器 ,通过 高度集成与智能融合 ,打造了一套综合定位导航方案。即便 在室外光线剧烈波动、 RTK信号缺失等极端恶劣环境下 ,该 技术也能稳定展现灵活避障与导航能力。核心算法将导航定 位精度提升至小于1°以及±2cm以内 ,确保了巡检任务的稳 定高效执行。
自主研发无轨导航技术